Automatisierte Fenstermontage in der seriellen Gebäudeerstellung
Bildquelle: Lukas Stefer, Fraunhofer IPA
Ziel des Quick Checks ist die Untersuchung der technischen Machbarkeit eines robotergestützten, kraftgeregelten Fügeverfahrens zum automatisierten Einsetzen von Fenstern in Rohbauöffnungen seriell gefertigter Holzrahmenwände. Anhand eines Musterfensters und Wandelements wird eine Fügestrategie entwickelt und bei Maßabweichungen von ± 5 mm erprobt. Die Ergebnisse sollen die praktische Durchführbarkeit und technische Eignung des Verfahrens für den Einsatz in der seriellen Holzbauproduktion demonstrieren.
Problem- und Zielbeschreibung
In der seriellen Gebäudeproduktion werden Fenster weiterhin überwiegend manuell in Rohbauöffnungen eingesetzt. Dies betrifft insbesondere Holzrahmenwände mit bereits vorbereiteten Tür- und Fensteröffnungen. Obwohl Hebevorrichtungen eingesetzt werden, erfordert das Einfügen der teilweise über 100 kg schweren Fenster eine präzise manuelle Ausrichtung und körperlichen Einsatz von bis zu drei Fachkräften gleichzeitig.
Eine Automatisierung wird durch Maßabweichungen im Rohbau erschwert. Im Holzrahmenbau sind Abweichungen von etwa ± 5 mm zu erwarten. Bei einer rein positionsgesteuerten Roboterlösung können dadurch Kollisionen und Schäden an Fenster oder Rohbauöffnung entstehen.
Ziel des Quick Checks ist die Untersuchung eines kraftgeregelten, robotergestützten Fügeverfahrens für das Einsetzen von Fenstern. Mit einem Musterfenster und einem Wandelement wird eine Fügestrategie entwickelt und unter den erwartbaren Abweichungen erprobt. Die Ergebnisse sollen die technische Eignung, Grenzen und Übertragbarkeit des Ansatzes auf weitere Fenstervarianten bewerten und als Grundlage für Folgeentwicklungen dienen.
Detaillierter Projektablauf
Die Pflüger TOB GmbH, Hersteller von Dämm- und Dichtmodulen für Fenster, stellte für die Durchführung ein Musterfenster sowie einen Versuchsrahmen aus Holz mit Rohbauöffnung bereit.
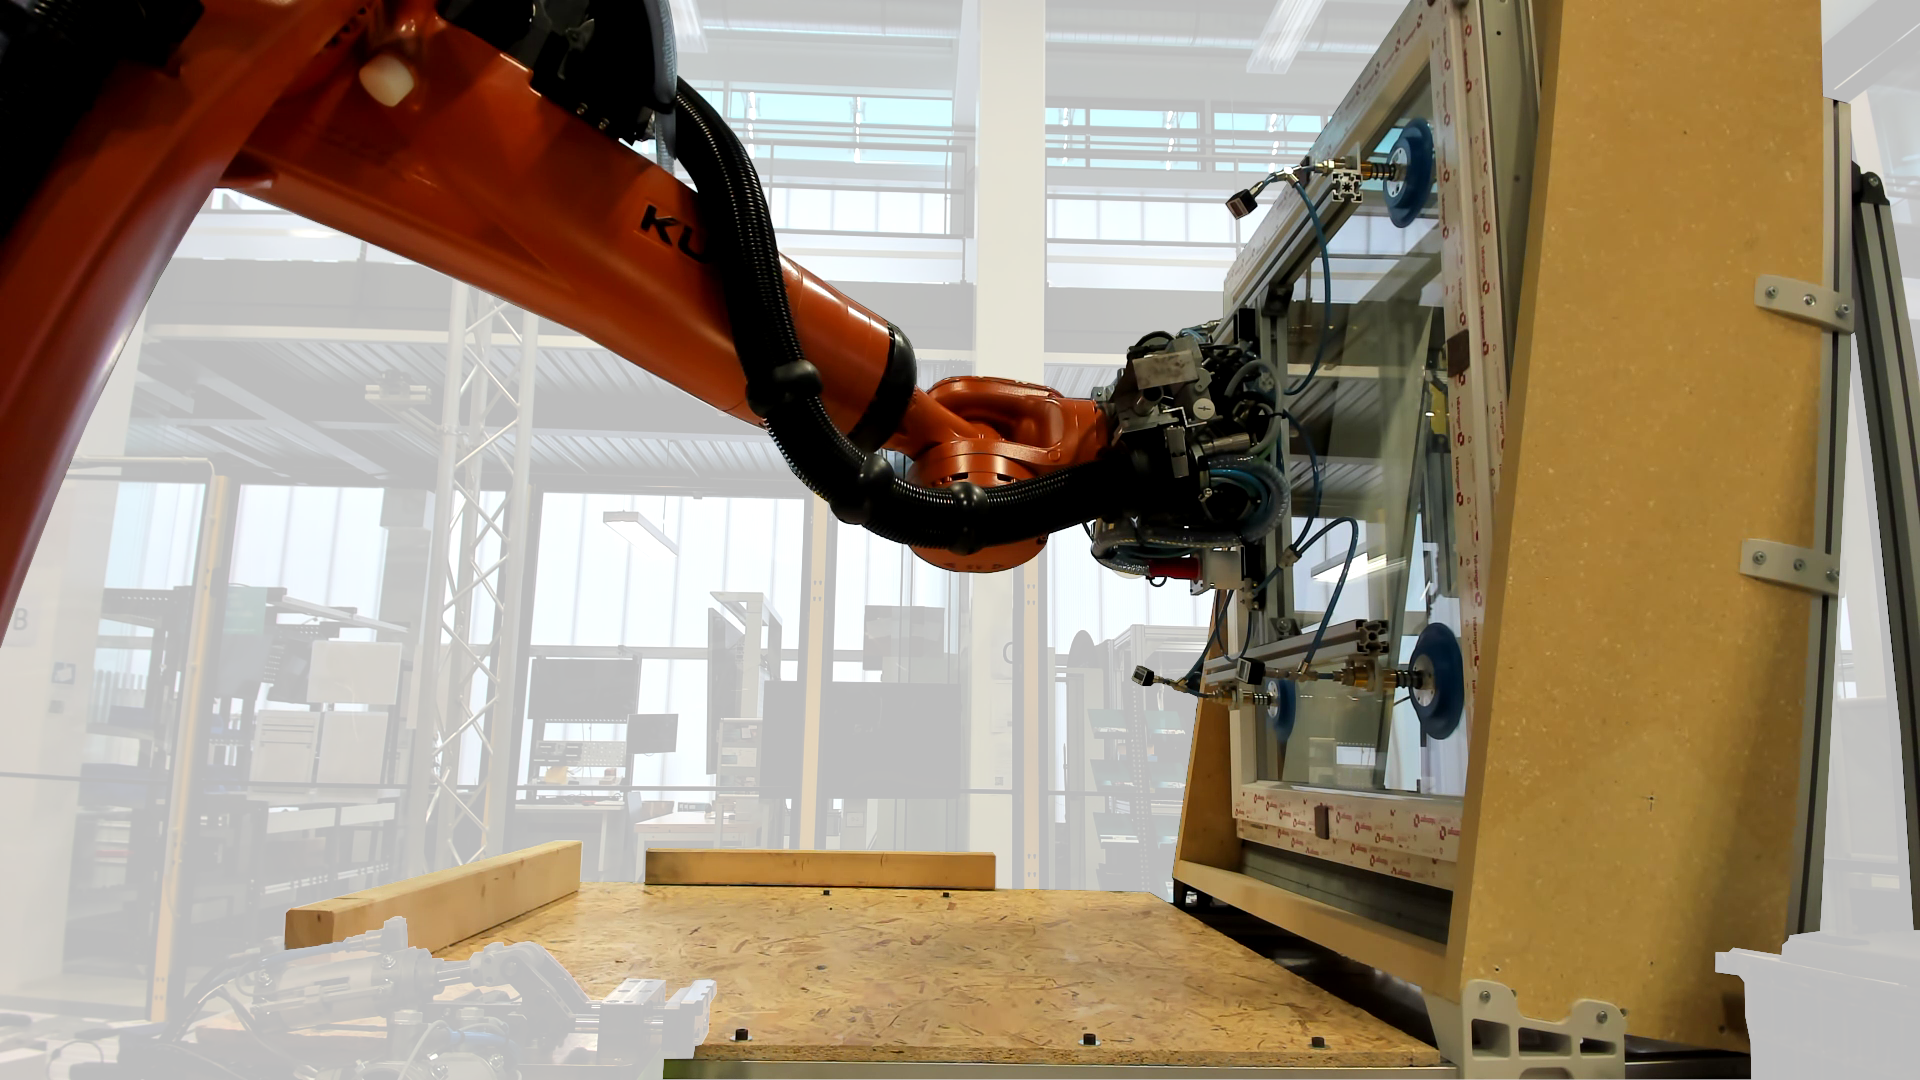
Im Projekt wurde ein Roboterprogramm entwickelt um das ca. 60 kg schwere Musterfenster automatisiert aufzunehmen und in die Rohbauöffnung einzusetzen. Ferner wurde ein auf das Fenster abgestimmter Sauggreifer konstruiert und über einen Werkzeugwechsler an einen Industrieroboter montiert. Ein Kraft-Drehmoment-Sensor am Roboterflansch erfasste die Prozesskräfte und ermöglichte die kraftgeregelte Steuerung des Roboters. Der Versuchsrahmen mit Laibung, Dämmkeil und Fensterbankanschlussprofil war um 10° geneigt um ein Herausfallen des eingesetzten Fensters zu verhindern. Entnehmbare Hartschaumplatten mit 5 und 10 mm Dicke simulierten die erwartbaren Maßabweichungen in horizontaler Richtung.
Bildquelle: Lukas Stefer, Fraunhofer IPA
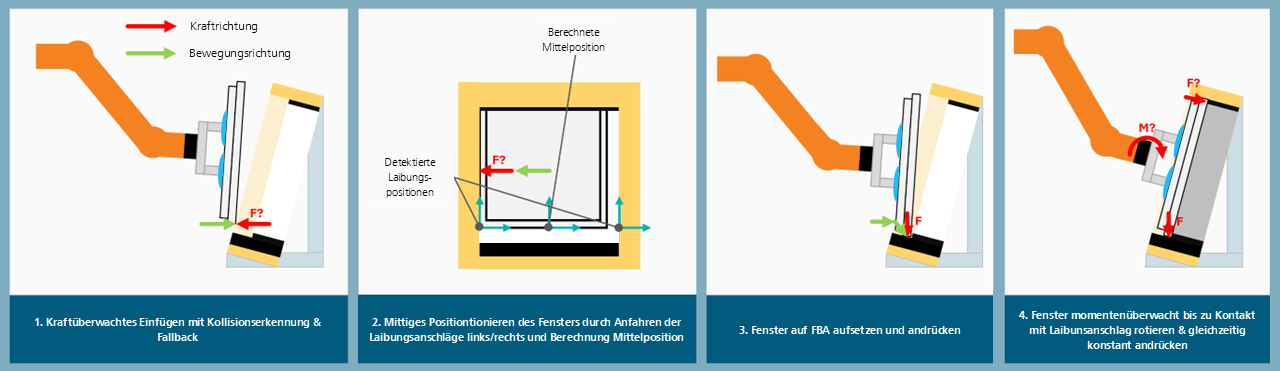
Die entwickelten Roboter-Skills ermöglichten die kraftüberwachte Aufnahme, Ausrichtung und Fügung. Bei unzulässig hohen Kräften erkannte das System Kollisionen und korrigierte die Einfügeposition. Dadurch wurde ein präzises, sicheres und reproduzierbares Einsetzen des Fensters erzielt. Die Fenstermontage beinhaltet jedoch weitere Komplexe Schritte (z.B. Anbringung von Dichtung, Verschraubung des Fensters). Diese müssten in folgenden Projekten gelöst werden, um den gesamten Prozess zu automatisieren.
Projektnutzen
- Demonstration der technischen Machbarkeit der Automatisierung
- Ausgleich von Maßabweichungen in automatisierter Lösung
- Höhere Prozesssicherheit im Vergleich zu konventionellen, positionsgeregelten Automatisierungsansätzen
Finanziert durch

Zentrum für Industrialisiertes Bauen und Sanieren
Automatisierungstechnologien
Quick Check
Bauausführung & Montage
Fraunhofer IPA
Phone +49 711 9706081
Send email
Fraunhofer IPA
Phone +49 711 9701264
Send email